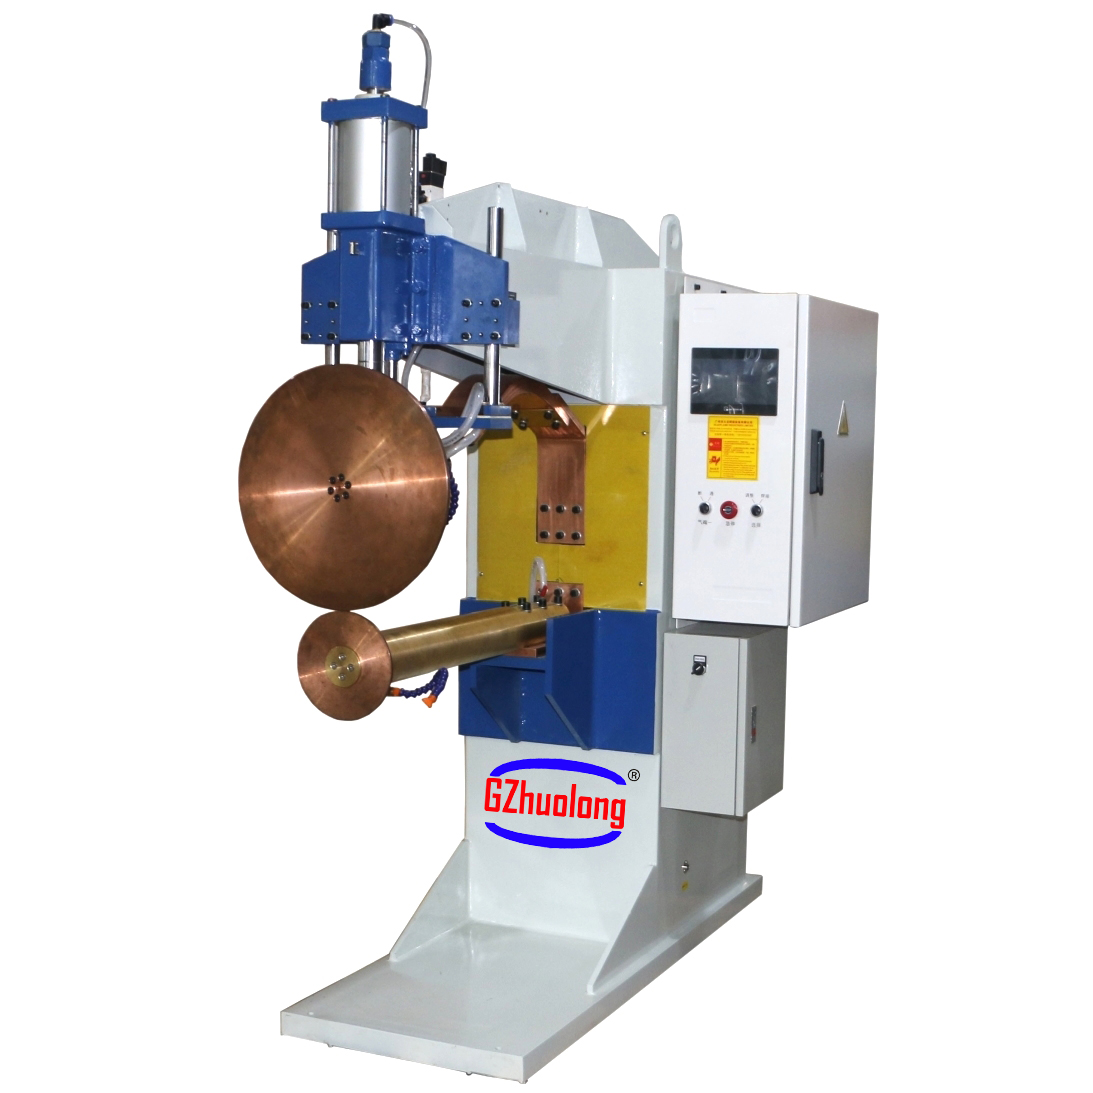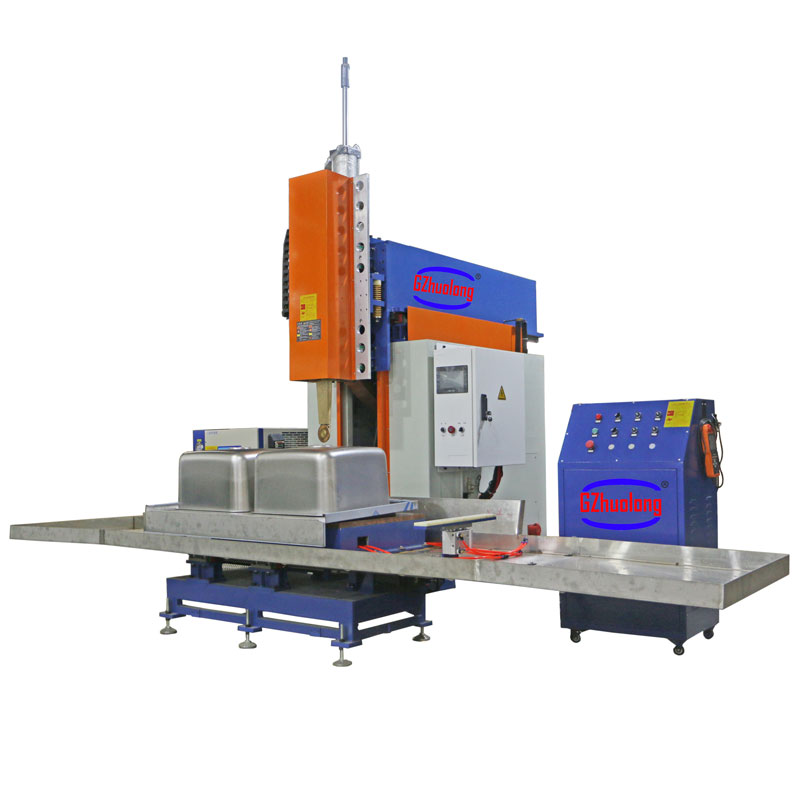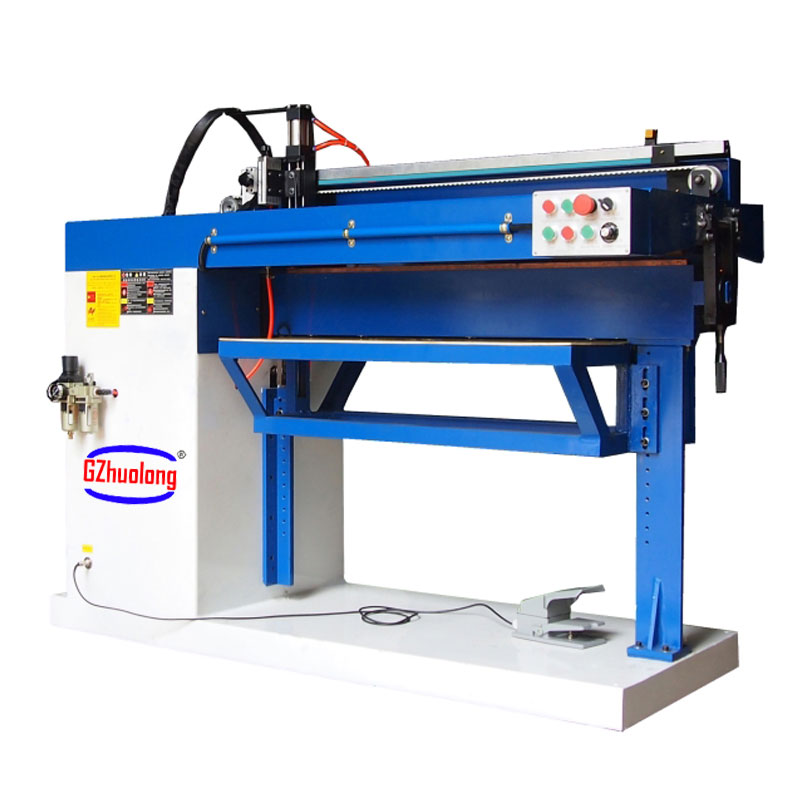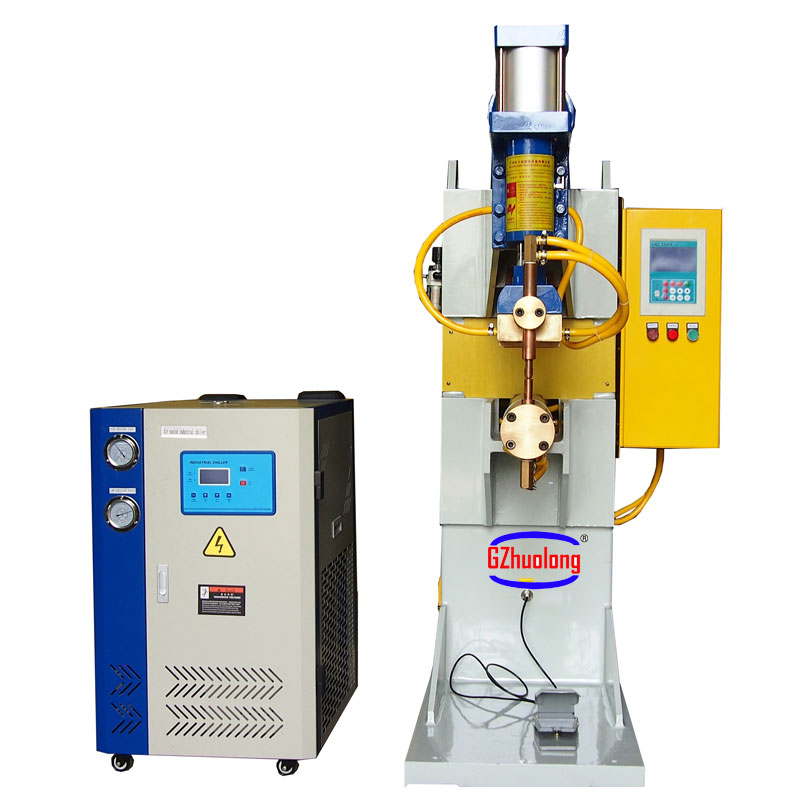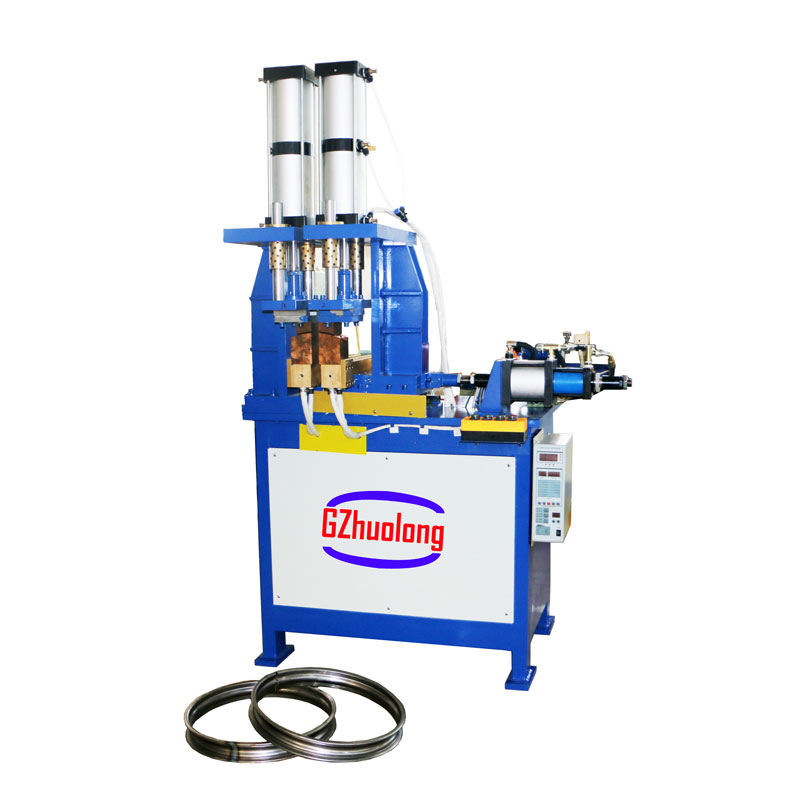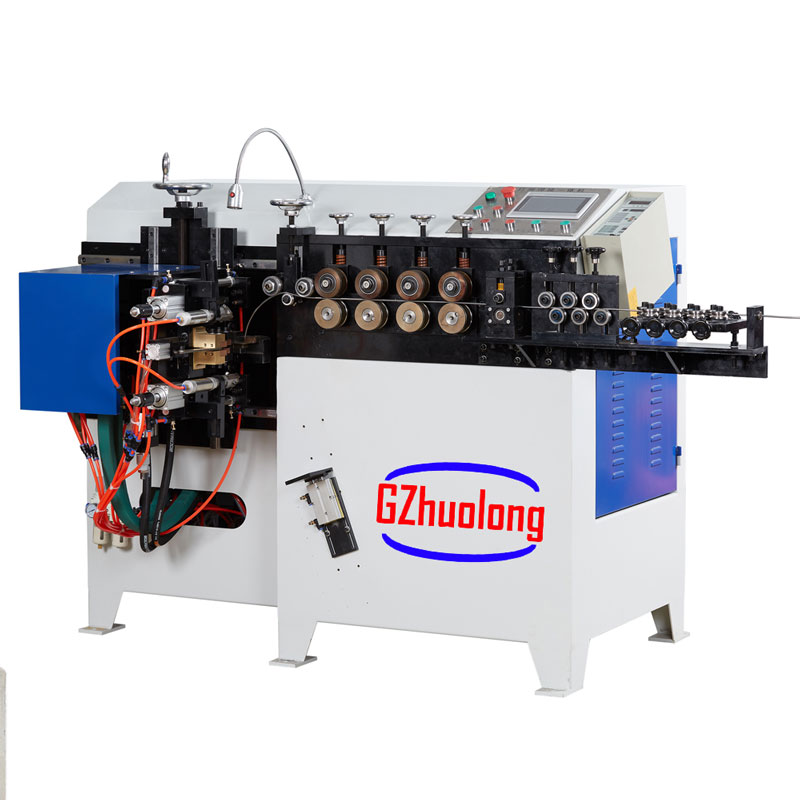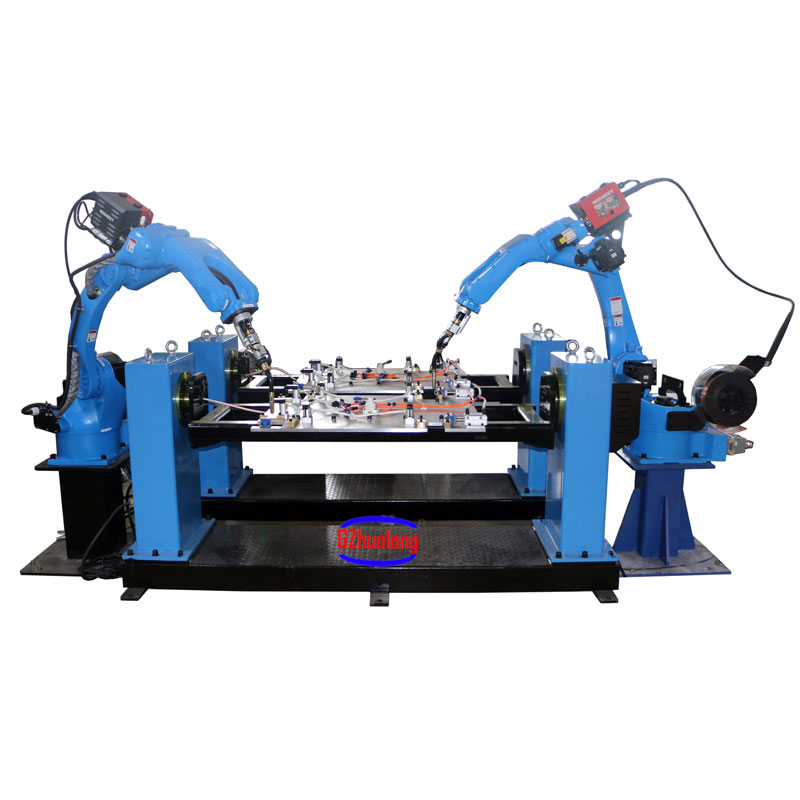
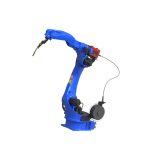
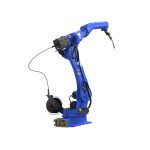

वेल्डिंग रोबोट मुख्य रूप से दो भागों से बने होते हैं: रोबोट और वेल्डिंग उपकरण।
हमसे संपर्क करेंवेल्डिंग रोबोट मुख्य रूप से दो भागों से बने होते हैं: रोबोट और वेल्डिंग उपकरण। रोबोट एक रोबोट बॉडी और एक नियंत्रण कैबिनेट (हार्डवेयर और सॉफ्टवेयर) से बना है। वेल्डिंग उपकरण, जैसे आर्क और स्पॉट वेल्डिंग, में एक वेल्डिंग पावर स्रोत (नियंत्रण प्रणाली सहित), वायर फीडर (आर्क वेल्डिंग), वेल्डिंग टॉर्च (प्लायर्स) और अन्य भाग होते हैं।
आर्क वेल्डिंग रोबोट मुख्य रूप से गैस परिरक्षित वेल्डिंग विधियों (एमएजी, एमआईजी, टीआईजी) का उपयोग करते हैं, और आर्क वेल्डिंग के लिए, रोबोट पर समायोज्य तरंग के साथ पारंपरिक थाइरिस्टर, इन्वर्टर, पल्स या गैर-पल्स बिजली की आपूर्ति स्थापित की जा सकती है।
वायर फीडर को रोबोट की बांह पर या उसके बाहर लगाया जा सकता है। वेल्डिंग टॉर्च और वायर फीडर के बीच की नली को छोटा कर दिया जाता है, जिससे वायर फीड की स्थिरता बनाए रखने में मदद मिलती है।
वेल्डिंग रोबोट मूल रूप से सीम जोड़ने वाले रोबोट हैं, जिनमें से अधिकांश में 6 अक्ष होते हैं।
इलेक्ट्रॉनिक प्रौद्योगिकी, कंप्यूटर प्रौद्योगिकी, सीएनसी और रोबोटिक्स, स्वचालित वेल्डिंग रोबोट के विकास के साथ, जब से उनका उपयोग 1960 के दशक में विनिर्माण में किया जाने लगा, उनकी तकनीक अधिक से अधिक उन्नत हो गई है, मुख्य रूप से निम्नलिखित फायदों के कारण:
1. वेल्डिंग गुणवत्ता को स्थिर और सुधारें, और वेल्डिंग गुणवत्ता को मूल्यों के रूप में प्रतिबिंबित करें।
2.श्रम उत्पादकता में वृद्धि.
3.श्रमिकों की श्रम तीव्रता बढ़ाएँ और उन्हें खतरनाक परिस्थितियों में काम करने की अनुमति दें।
4. कर्मचारी कार्य प्रौद्योगिकी की आवश्यकताओं को कम करता है।
5. उत्पाद संशोधन और प्रतिस्थापन के लिए तैयारी चक्र, साथ ही उपकरण में संबंधित निवेश को छोटा कर दिया गया है।
इसलिए, जीवन के सभी क्षेत्रों में इसका व्यापक रूप से उपयोग किया जाता है।
मुख्य पैरामीटर:
| लंबवत बहु-संयुक्त रोबोट | |||||||
| मॉडल | आरएच14-10-डब्ल्यू | आरएच-18-20-डब्ल्यू | आरएच-20-10-डब्ल्यू | ||||
| इनपुट वोल्टेज | 3 चरण 380V 50/60HZ | 3 चरण 380V 50/60HZ | 3 चरण 380V 50/60HZ | ||||
| शक्ति | 3 के.वी.ए | 5 के.वी.ए | 5 के.वी.ए | ||||
| आंदोलन की स्वतंत्रता | 6 | 6 | 6 | ||||
| अधिकतम भार | 10 किग्रा | 20 किग्रा | 10 किग्रा | ||||
| ड्राइविंग रेंज और शीर्ष गति | जे/जेटी | गति की सीमा | अधिकतम गति | गति की सीमा | अधिकतम गति | गति की सीमा | अधिकतम गति |
| 1 | ±167° | 169°/से | ±167° | 169°/से | ±167° | 169°/से | |
| निलंबन±30° | निलंबन±30° | निलंबन±30° | |||||
| 2 | 0°-175° | 169°/से | 0°-175° | 169°/से | 0°-175° | 169°/से | |
| 3 | +80°--150° | 169°/से | +80°--150° | 169°/से | +80°--150° | 169°/से | |
| 4 | ±190° | 280°/से | ±190° | 280°/से | ±190° | 280°/से | |
| 5 | -105°--130° | 240°/से | -105°--130° | 240°/से | -105°--130° | 240°/से | |
| 6 | ±210° | 520°/से | ±210° | 483°/से | ±210° | 483°/से | |
| स्वीकार्य कलाई भार | जे/जेटी | बल का क्षण | जड़ता का क्षण | बल का क्षण | जड़ता का क्षण | बल का क्षण | जड़ता का क्षण |
| 4 | 10.0 एन मी | 0.25 किग्रा㎡ | 48.0 एन मी | 1.8 किग्रा㎡ | 10.0 एन मी | 0.25 किग्रा㎡ | |
| 5 | 10.0 एन मी | 0.25 किग्रा㎡ | 48.0 एन मी | 1.8 किग्रा㎡ | 10.0 एन मी | 0.25 किग्रा㎡ | |
| 6 | 3 एनएम | 0.05 किग्रा㎡ | 28 एनएम | 0.8 किग्रा㎡ | 3 एनएम | 0.05 किग्रा㎡ | |
| वजन | 170 किग्रा | 285 किग्रा | 290 किग्रा | ||||
| पुनर्स्थापन सटीकता | ±0.08मिमी | ||||||
| शोर का स्तर | <70dB(ए) | ||||||